Ein Schweißroboterarm folgt jedes Mal demselben Pfad. Das stimmt. Aber wenn Sie schon einmal eine Charge geschweißter Blechbaugruppen erhalten haben, bei der die Türspalte um einen Millimeter variieren, die Befestigungslöcher aus der Position driften oder der Rahmen sich gerade so verdreht, dass die Endmontage schwierig wird, wissen Sie bereits: Pfade-Wiederholbarkeit und Baugruppen-Wiederholbarkeit sind nicht dasselbe.
Der Roboter wiederholt seine programmierte Bewegung. Er garantiert nicht, dass die gefertigten Teile identisch sind. Diese Garantie ergibt sich aus drei Ebenen, die dem Schweißbogen vorgelagert sind: Teileauslegung, Vorrichtungstechnik und Prozesskontrolle. Wenn eine dieser Ebenen inkonsistent ist, sind es auch die fertigen Baugruppen – unabhängig davon, wie präzise der Roboter ist.
Dieser Artikel erklärt, was Wiederholbarkeit im Kontext von robotergestütztem Schweißen von Blechbaugruppen tatsächlich bedeutet, welche Bedingungen dafür erfüllt sein müssen und wie Technik- und Einkaufsteams bewerten können, ob die robotergestützte Schweißkapazität eines Lieferanten die von ihren Produkten geforderte Konsistenz liefert.
Warum Roboterschweißen nicht automatisch wiederholgenaue Baugruppen bedeutet
Der häufigste Irrtum beim robotergestützten Schweißen besteht darin, dass der Roboter selbst die Quelle der Wiederholbarkeit sei. Tatsächlich ist der Roboter die konstanteste Variable im System. Industrielle Lichtbogenschweißroboter halten typischerweise eine Pfade-Wiederholbarkeit von ±0.05 bis ±0.1 mm ein. Diese Angabe beschreibt, wie genau die Schweißpistole über die Zyklen hinweg wieder dieselbe programmierte Position erreicht.
Aber die Brennerposition ist nur ein Teil der Gleichung. Wenn die in die Vorrichtung eingelegten Blechteile in ihren Abmessungen variieren – wenn eine gebogene Flanschkante 0.3 mm abweicht, wenn ein lasergeschnittenes Zuschnittteil Gratkanten aufweist, die die Passung beeinträchtigen, wenn die Dicke des angelieferten Materials innerhalb des Toleranzbandes schwankt –, schweißt der Roboter jedes leicht unterschiedliche Bauteil mit derselben Präzision. Das Ergebnis ist ein Satz Teile, die alle konsistent, aber an leicht unterschiedliche Geometrien geschweißt sind.
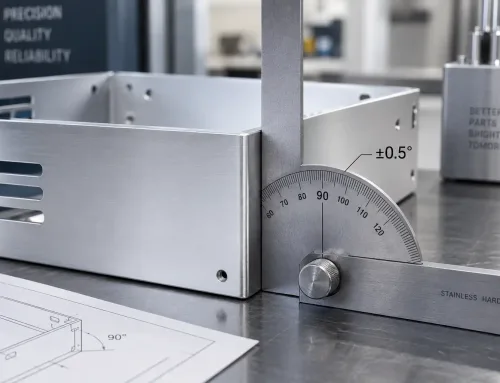
Betrachten Sie einen geschweißten Elektroschrankrahmen. Der Roboter schweißt jede Eckverbindung mit demselben Pfad und denselben Parametern. Wenn die Seitenwände jedoch mit 0.5 mm Variation in ihrem Biegewinkel angeliefert werden, weisen die Rahmenbaugruppen uneinheitliche Türspalte auf. Der Roboter hat seine Aufgabe erfüllt. Die Variation kam aus dem vorgelagerten Prozess.
Was Wiederholgenauigkeit beim Roboterschweißen für Blech bedeutet
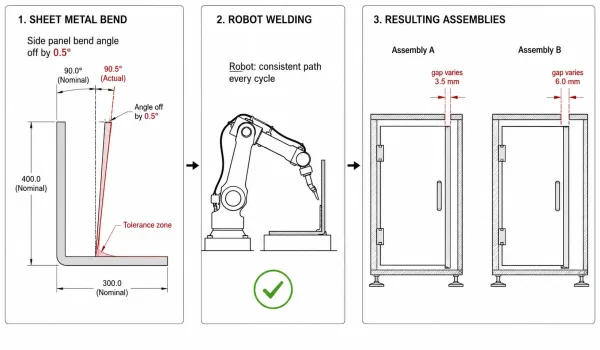
Dieses Diagramm veranschaulicht, wie die Maßabweichung bei angelieferten Blechteilen (z. B. die Abweichung des Biegewinkels) vom Roboter unverändert übernommen wird, was trotz konsistenter Schweißpfade zu uneinheitlichen fertigen Baugruppen führt.
Wenn Ingenieure und Einkaufsteams über die Wiederholgenauigkeit im robotergestützten Schweißen sprechen, werden oft zwei unterschiedliche Konzepte vermischt:
Die Wiederholgenauigkeit des Roboterpfads ist die mechanische Präzision des Roboterarms – wie genau er zu derselben programmierten Position zurückkehrt. Dies ist eine Spezifikation der Roboterhardware, typischerweise ±0.05 mm für Standard-Industrieschweißroboter. Sie ist selten der begrenzende Faktor.
Die Wiederholgenauigkeit der Baugruppe ist die Konsistenz der fertigen geschweißten Teile über einen Produktionslauf hinweg. Das ist es, worauf es dem Käufer tatsächlich ankommt: Passt jede Baugruppe in einer Charge von 500 in dasselbe Gehäuse, lässt sie sich an derselben Halterung montieren, richtet sie sich an derselben Tür aus? Die Wiederholgenauigkeit der Baugruppe hängt davon ab, dass Roboter, Vorrichtung, Qualität der angelieferten Teile und Schweißprozessparameter zusammenspielen.
Die Lücke zwischen diesen beiden Konzepten ist der Ort, an dem die meisten Probleme auftreten. Ein Lieferant mag einen Roboter mit ausgezeichneter Wiederholgenauigkeit des Pfads haben, aber wenn die Vorrichtung verschlissen ist, die angelieferten Teile variieren oder die Schweißreihenfolge eine ungleichmäßige thermische Verformung verursacht, sind die fertigen Baugruppen nicht konsistent.
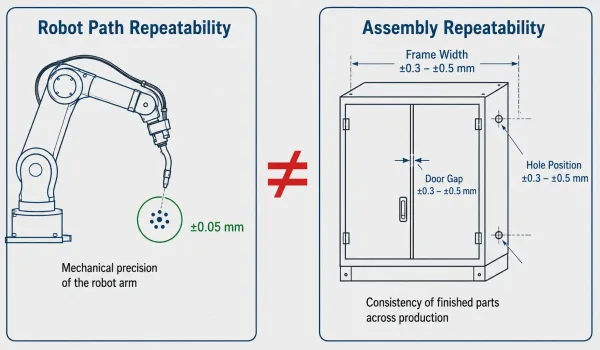
Ein direkter Vergleich, der zeigt, dass die Wiederholgenauigkeit des Roboterpfads (mechanische Präzision des Arms) und die Wiederholgenauigkeit der Baugruppe (Konsistenz der fertigen geschweißten Teile) zwei unterschiedliche Messgrößen mit unterschiedlichen Toleranzbereichen sind.
Bei Blechbaugruppen – bei denen die Materialdicken typischerweise 0.5 mm bis 6 mm betragen und die Toleranzen für Biegewinkel und Lochpositionen oft ±0.2 bis ±0.5 mm liegen – hat die Passqualität vor dem Schweißen einen direkten und messbaren Einfluss auf die endgültigen Baugruppenmaße.
Konstruktionsvoraussetzungen für wiederholgenaues Roboterschweißen
Bevor ein Roboter eine Baugruppe wiederholt schweißen kann, muss es die Teilekonstruktion zulassen. Bestimmte Konstruktionsentscheidungen machen das robotergestützte Schweißen unkompliziert; andere führen zu Streuungen, die schwer zu kontrollieren sind – unabhängig vom Automatisierungsaufwand.
Fügetyp und Zugänglichkeit. Robotergestütztes Schweißen funktioniert am besten mit Überlappungsnähten aus Blech, Kehlnähten und T-Nähten, die der Schweißbrenner aus einem konsistenten Winkel erreichen kann. Komplexe dreidimensionale Schweißpfade, Fügestellen in tiefen Vertiefungen oder Schweißnähte, bei denen der Brenner um Hindernisse herumgeführt werden muss, erhöhen die Programmierkomplexität und verringern die Konsistenz der Nahtpositionierung. Bei der Konstruktionsprüfung lautet die Frage: Kann der Brenner jede Schweißstelle aus einer stabilen Position erreichen, ohne das Teil neu auszurichten?
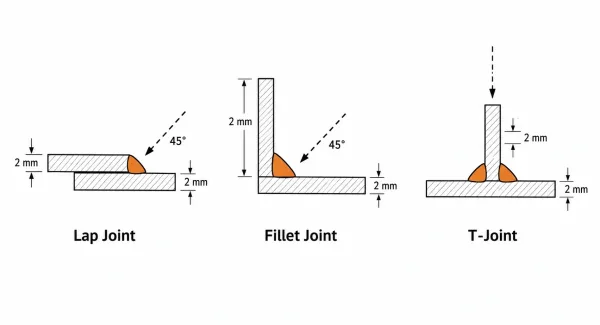
Drei gängige Fügetypen für das robotergestützte Blechschweißen – Überlappungsnah, Kehlnaht und T-Naht – im Querschnitt dargestellt, mit eingezeichneten Annäherungswinkeln des Schweißbrenners.
Passungstoleranz. Der Spalt zwischen den Teilen an der Fügestelle beeinflusst direkt die Schweißqualität und -konsistenz. Bei Blechbaugruppen kann ein Spalt von mehr als 0.5 mm an der Fügestelle zu uneinheitlicher Durchschweißung, Poren oder Durchbrennen führen. Robotergestütztes Schweißen verzeiht Passungsspalten weniger als manuelles Schweißen, da der Bediener den Lichtbogen nicht in Echtzeit anpassen kann, wie es ein qualifizierter Schweißer vermag. Teile mit engen Passungstoleranzen zu konstruieren – durch präzises Laserschneiden, kontrollierte Biegewinkel und geeignetes Verschachteln – ist der erste Schritt zur Wiederholbarkeit.
Konsistenz der Materialstärke. Schwankungen der Blechdicke beeinflussen die Wärmeeinbringung und die Schweißnahtdurchdringung. Wenn eine Materialcharge von 1.9 mm bis 2.1 mm bei einem nominal 2 mm starken Blech variiert, erzielen die für 2 mm optimierten Schweißparameter möglicherweise nicht über den gesamten Bereich konsistente Ergebnisse. Die Angabe der Dickentoleranz auf Bestellungen – typischerweise gemäß ASTM A480 oder EN 10051 – hilft, diese Variable zu kontrollieren.
Gleichmäßigkeit der Schweißnaht. Konstruktionen mit einheitlichen Schweißnahtlängen, ähnlichen Fügegeometrien in der gesamten Baugruppe und symmetrischen Schweißmustern lassen sich leichter spannen, programmieren und kontrollieren. Asymmetrische Konstruktionen oder Baugruppen mit einem Mix aus sehr kurzen und sehr langen Schweißnähten am selben Teil können eine ungleichmäßige thermische Verformung verursachen, die schwerer vorherzusagen und zu kontrollieren ist.
Vorrichtungen — Die Systemebene, die die Montagewiederholbarkeit bestimmt
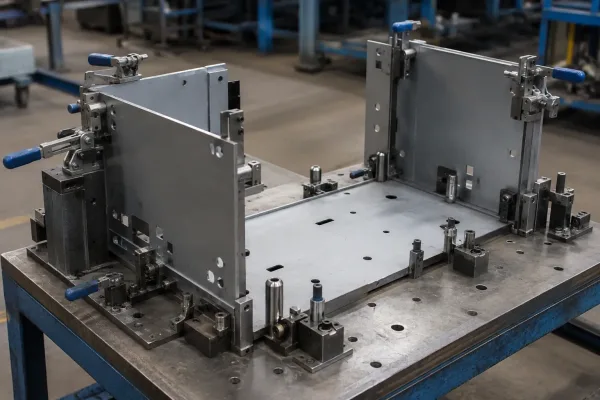
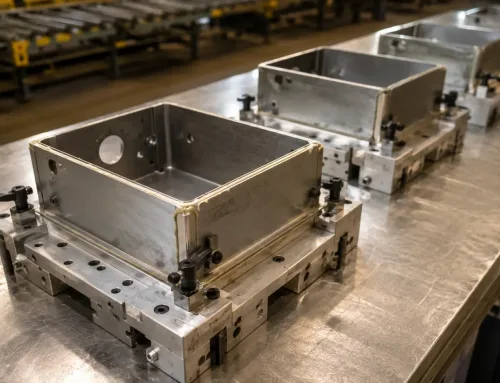
Eine spezielle Schweißvorrichtung, die Blechgehäusepaneele mittels Passstiften und Bezugsflächen positioniert und spannt, bevor das robotergestützte Schweißen erfolgt.
Wenn das Bauteildesign die Bedingungen für die Wiederholbarkeit festlegt, setzt die Vorrichtung sie um. Eine Schweißvorrichtung hält die Blechkomponenten in der richtigen relativen Position, während der Roboter schweißt. Ihre Präzision, ihr Zustand und ihr Design bestimmen direkt, ob die fertige Baugruppe die Maßanforderungen erfüllt.
Positionsgenauigkeit. Eine gut konstruierte Vorrichtung positioniert jede Komponente über Bezugsflächen, Bolzen und Spannelemente, die die Teile in allen relevanten Freiheitsgraden fixieren. Bei einem typischen Blechschrank muss die Vorrichtung die Position jedes Panels relativ zur Basis innerhalb von ±0.1 bis ±0.2 mm steuern, um nach dem Schweißen konsistente Baugruppenmaße zu erreichen.
Spannkraft und Verformung dünner Wände. Blechteile sind dünn und flexibel. Übermäßige Spannkraft kann das Teil vor dem Schweißen verformen; unzureichende Spannung ermöglicht ein Verrutschen des Teils während des Schweißzyklus. Das richtige Gleichgewicht zu finden – insbesondere bei Materialien unter 2 mm Dicke – erfordert Erfahrung im Vorrichtungsbau und häufig eine iterative Anpassung während des Erstmusterlaufs.
Verschleiß der Vorrichtung im Laufe der Zeit. Vorrichtungen sind nicht dauerhaft. Positionierbolzen verschleißen, Spannpolster verformen sich und Bezugsflächen verschlechtern sich durch wiederholte Belastungszyklen. Bei Wiederholungsaufträgen sollte ein Lieferant einen Wartungs- und Kalibrierungsplan für Schweißvorrichtungen haben. Ohne diesen stimmt die 100. Baugruppe möglicherweise nicht mit der 1. überein – nicht wegen des Roboters, sondern weil die Vorrichtung sich verschoben hat.
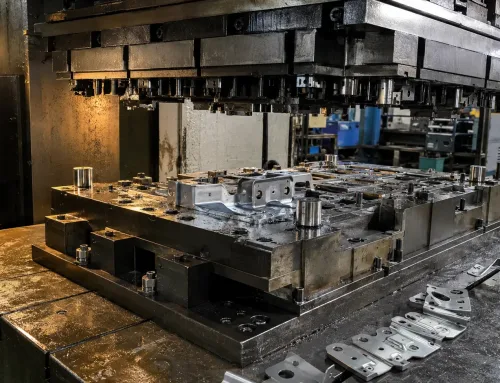
Dedizierte vs. flexible Vorrichtungen. Dedizierte Vorrichtungen werden für ein spezifisches Teil gefertigt und bieten die höchste Positionskonsistenz. Flexible oder modulare Vorrichtungen können an unterschiedliche Teilgeometrien angepasst werden, führen aber zu mehr Variabilität beim Einrichten. Für die Großserienfertigung von Blechteilen sind dedizierte Vorrichtungen der Standardansatz zur Sicherstellung der Wiederholbarkeit.
Prozesskontrolle während der Produktion — Konsistenz über Chargen hinweg aufrechterhalten
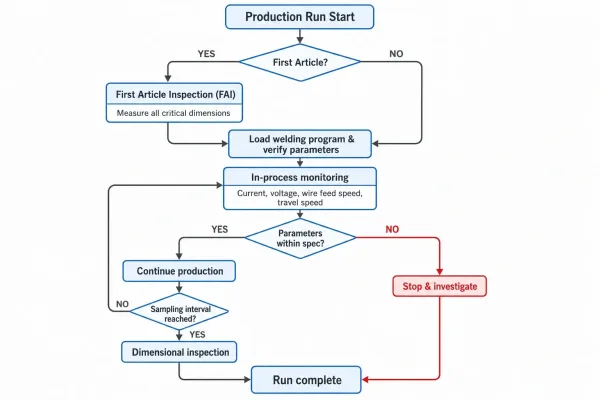
Ein Prozesskontroll-Workflow für die robotergestützte Schweißfertigung, der die Abfolge von der Erstmusterprüfung über die kontinuierliche Parameterüberwachung bis hin zu periodischen Maßprüfungen zeigt.
Ein korrekt konstruiertes Teil, eine Präzisionsvorrichtung und ein programmierter Roboter bilden die Grundlage. Die Prozesskontrolle erhält sie. Über einen Produktionslauf – und über Wiederholungsaufträge hinweg – können mehrere Variablen driften und die Baugruppenkonsistenz beeinflussen.
Erstteilprüfung (FAI). Das Erstteil ist der Referenzpunkt. Bevor die Serienproduktion beginnt, sollte die erste geschweißte Baugruppe auf alle kritischen Maße geprüft werden: Lochpositionen, Rechtwinkligkeit des Rahmens, Türspalten, Ebenheit und Schweißnahtaussehen. Dies bestätigt, dass Konstruktion, Vorrichtung und Schweißparameter ein akzeptables Ergebnis liefern. Die FAI sollte für jedes neue Teil und für jede Wiederholbestellung, bei der die Vorrichtung gewartet oder die Materialquelle geändert wurde, verpflichtend sein.
Prozessüberwachung. Moderne robotergestützte Schweißsysteme können Schweißstrom, Spannung, Drahtvorschubgeschwindigkeit und Vorschubgeschwindigkeit für jede Schweißnaht protokollieren. Diese Parameter können ausgewertet werden, um zu bestätigen, dass der Prozess während des gesamten Produktionslaufs innerhalb der Spezifikation blieb. Für kritische Baugruppen liefert diese Daten Produktionsrückverfolgbarkeit und eine frühe Warnung bei Prozessdrift.
Eingehende Materialstreuung. Selbst innerhalb der Spezifikation können Materialeigenschaften zwischen Chargen variieren. Ein anderer Stahlguss, eine andere Aluminiumbandcharge oder ein Blech von einem anderen Lieferanten kann unter dem Schweißlichtbogen leicht anders reagieren. Die Kontrolle dieser Variable erfordert Materialrückverfolgbarkeit – Werkszeugnisse (MTR), die mit jeder Produktionscharge verknüpft sind – und, für kritische Teile, eine Schweißverfahrensprüfung am tatsächlich eingehenden Material.
Prüffrequenz. Bei der Serienproduktion ist eine Maßprüfung jedes Teils selten praktikabel. Ein Stichprobenplan – Prüfung jedes N-ten Teils oder Prüfung kritischer Maße zu Beginn und am Ende jeder Schicht – balanciert Qualitätssicherung und Produktionseffizienz. Die Stichprobenhäufigkeit sollte sich nach der Kritikalität der Maße und der historischen Konsistenz des Prozesses richten.
So bewerten Sie die Wiederholbarkeit des Roboterschweißens eines Lieferanten
Bei der Beschaffung geschweißter Blechbaugruppen von einem Lieferanten mit Roboterschweißfähigkeit können die folgenden Fragen helfen festzustellen, ob dessen Prozess die von Ihrem Produkt geforderte Konsistenz liefert:
- Verwenden Sie spezielle Vorrichtungen für die Serienproduktion? Spezielle Vorrichtungen zeigen ein Bekenntnis zur Positionskonsistenz. Wenn die Antwort lautet: “Wir justieren die Vorrichtung jedes Mal”, ist mit mehr Streuung zu rechnen.
- Wie sieht Ihr Erstteilprüfungsprozess aus? Ein strukturierter FAI-Prozess – mit dokumentierten Maßergebnissen – ist der Mindeststandard, um zu bestätigen, dass die Einrichtung akzeptable Teile erzeugt.
- Protokollieren Sie Schweißparameter während der Produktion? Die Parameterprotokollierung ermöglicht Rückverfolgbarkeit und die frühe Erkennung von Prozessdrift. Lieferanten, die Ihnen ihre Schweißprotokolle nicht zeigen können, überwachen den Prozess möglicherweise nicht engmaschig.
- Wie kontrollieren Sie die Qualität der eingehenden Materialien? Materialrückverfolgbarkeit durch MTRs und Dickenprüfung bei der Wareneingangsprüfung sind Indikatoren für eine kontrollierte Lieferkette.
- Welche Maßtoleranzen können Sie bei geschweißten Baugruppen konstant einhalten? Ein Lieferant, der spezifische Toleranzbereiche auf Basis seiner tatsächlichen Produktionsdaten angeben kann, ist verlässlicher als einer, der sagt: “Wir halten alles, was Sie brauchen.”
Diese Fragen verlangen vom Lieferanten nicht, proprietäre Prozessdetails offenzulegen. Sie sind standardmäßige technische Prüfungen, die Lieferanten mit echter Wiederholbarkeitsfähigkeit von denen unterscheiden, die einen Roboter haben, aber das unterstützende System darum herum nicht aufgebaut haben.
Wenn Roboterschweißen die Wiederholbarkeit nicht verbessert
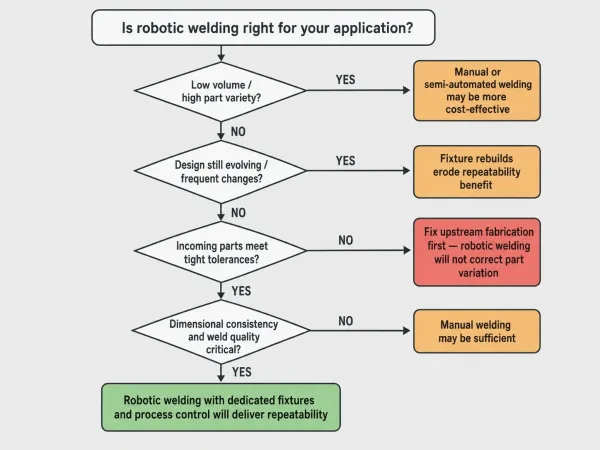
Ein Entscheidungsflussdiagramm, das Ingenieure durch vier Schlüsselfragen führt — Stückzahl, Designstabilität, Qualität der eingehenden Teile und Kritikalität —, um zu bestimmen, ob das robotergestützte Schweißen der richtige Ansatz für ihre Blechbaugruppe ist.
Robotergestütztes Schweißen ist nicht die richtige Lösung für jede Situation. In einigen Fällen führt die Investition in Automatisierung nicht zu einer besseren Konsistenz der Baugruppe:
Geringe Stückzahl bei hoher Teilevielfalt. Wenn die Produktion kleine Lose vieler verschiedener Baugruppen umfasst, können die Zeit und die Kosten für die Herstellung und Wartung dedizierter Vorrichtungen für jedes Teil nicht gerechtfertigt sein. Manuelles Schweißen oder halbautomatisches Schweißen mit einfacherer Vorrichtungstechnik kann bei geringeren Kosten eine akzeptable Konsistenz liefern.
Häufige Designänderungen. Wenn sich das Baugruppendesign noch entwickelt — durch Prototyping, Feldtests oder Kundenfeedback —, muss die Vorrichtung bei jeder Änderung modifiziert oder neu gebaut werden. Dies schwächt den Wiederholbarkeitsvorteil und erhöht die Kosten.
Schlechte Qualität der eingehenden Teile. Wenn die vorgelagerten Prozesse — Laserschneiden, Biegen, Stanzen — Teile mit großer Maßstreuung erzeugen, wird das robotergestützte Schweißen das Problem nicht beheben. Es wird es konstant reproduzieren. Die Behebung des vorgelagerten Prozesses sollte vor einer Investition in die Schweißautomatisierung erfolgen.
Nicht kritische Schweißnahtästhetik oder -festigkeit. Bei Baugruppen, bei denen Schweißnahtaussehen und präzise Maßkontrolle nicht kritisch sind — wie z. B. interne Strukturhalterungen, die nie sichtbar sind —, rechtfertigt der Konsistenzvorteil des robotergestützten Schweißens möglicherweise nicht die Einrichtungskosten.
In diesen Szenarien ist der praktischste Weg zur Konsistenz möglicherweise die Verbesserung des manuellen Schweißprozesses, die Investition in eine bessere vorgelagerte Fertigung oder die Verwendung halbautomatischer Schweißvorrichtungen, die einige der Positionierungsvorteile ohne die vollständige Automatisierungsinvestition bieten.
FAQ
Wenn Sie das Robotschweißen für eine Blechbaugruppe evaluieren und verstehen möchten, ob Ihr Teiledesign und Ihre Toleranzen für das automatisierte Schweißen geeignet sind, kann unser Engineering-Team Ihre Zeichnungen prüfen und eine DFM-Bewertung mit Fokus auf Schweißbarkeit und Montagekonsistenz erstellen. Zeichnungen zur Prüfung hochladen →