A Der Roboterschweißarm folgt jedes Mal demselben Pfad. Das ist soweit richtig. Aber wenn Sie schon einmal eine Charge geschweißter Blechbaugruppen erhalten haben, bei der die Spaltmaße um einen Millimeter variieren, die Montagelöcher aus der Position driften oder der Rahmen sich gerade genug verzieht, um die Endmontage zu erschweren, wissen Sie bereits, dass Pfadwiederholgenauigkeit und Montagewiederholgenauigkeit nicht dasselbe sind.
Der Roboter wiederholt seine programmierte Bewegung. Er garantiert nicht, dass die gefertigten Teile identisch sind. Diese Garantie ergibt sich aus drei Ebenen, die dem Schweißlichtbogen vorgelagert sind: Bauteilkonstruktion, Vorrichtungstechnik und Prozesskontrolle. Wenn eine dieser Ebenen inkonsistent ist, sind es die fertigen Baugruppen ebenfalls – egal wie präzise der Roboter ist.
Dieser Artikel erklärt, was Wiederholgenauigkeit tatsächlich bedeutet im Kontext des Roboterschweißens für Blechbaugruppen, welche Bedingungen erfüllt sein müssen, um sie zu erreichen, und wie Konstrukteure und Beschaffungsteams bewerten können, ob die Roboterschweißfähigkeit eines Lieferanten die Konsistenz liefert, die ihre Produkte erfordern.
Warum Roboterschweißen nicht automatisch wiederholgenaue Baugruppen bedeutet
Das häufigste Missverständnis über Roboterschweißen ist, dass der Roboter selbst die Quelle der Wiederholgenauigkeit sei. In Wirklichkeit, ist der Roboter die konsistenteste Variable im System. Industrielle Lichtbogenschweißroboter halten typischerweise eine Pfadwiederholgenauigkeit von ±0,05 bis ±0,1 mm. ein. Diese Zahl beschreibt, wie genau der Schweißbrenner über die Zyklen hinweg zur selben programmierten Position zurückkehrt.
Doch die Brennerposition ist nur ein Teil der Gleichung. Wenn die in die Vorrichtung eingelegten Blechteile in ihren Abmessungen variieren – wenn ein gebogener Flansch um 0,3 mm abweicht, wenn ein lasergeschnittener Zuschnitt Grat an den Kanten aufweist, die die Passung beeinträchtigen, wenn die eingehende Materialdicke innerhalb des Toleranzbands schwankt – wird der Roboter jede leicht unterschiedliche Baugruppe mit derselben Präzision getreu schweißen. Das Ergebnis ist eine Reihe von Teilen, die alle konsistent auf leicht unterschiedliche Geometrien geschweißt sind.
Betrachten Sie einen geschweißten Schaltschrankrahmen. Der Roboter schweißt jede Eckverbindung mit demselben Pfad und denselben Parametern. Aber wenn die Seitenwände mit 0,5 mm Abweichung im Biegewinkel ankommen, werden die Rahmenbaugruppen inkonsistente Spaltmaße aufweisen. Der Roboter hat seine Aufgabe erfüllt. Die Abweichung kam von vorgelagerten Prozessen.
Was Wiederholgenauigkeit beim Roboterschweißen für Blech bedeutet
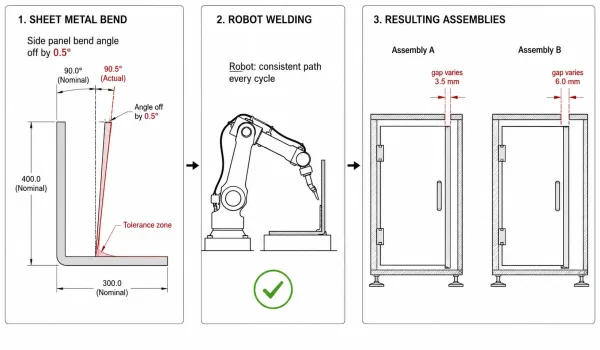
Dieses Diagramm veranschaulicht, wie maßliche Abweichungen bei eingehenden Blechteilen (z. B. Biegewinkelabweichung) vom Roboter getreu reproduziert werden, was trotz konsistenter Schweißpfade zu inkonsistenten fertigen Baugruppen führt.
Wenn Konstrukteure und Beschaffungsteams über Wiederholgenauigkeit beim Roboterschweißen diskutieren, werden häufig zwei unterschiedliche Konzepte vermischt:
Roboter-Pfadwiederholgenauigkeit ist die mechanische Präzision des Roboterarms – wie genau er zur selben programmierten Position zurückkehrt. Dies ist eine Spezifikation der Roboterhardware, typischerweise ±0,05 mm für Standard-Industrieschweißroboter. Sie ist selten der limitierende Faktor.
Montagewiederholgenauigkeit ist die Konsistenz der fertig geschweißten Teile über einen Produktionslauf hinweg. Das ist es, was den Käufer tatsächlich interessiert: Passt jede Baugruppe in einer Charge von 500 in dasselbe Gehäuse, montiert sie an denselben Halter, richtet sie sich an derselben Tür aus? Die Montagewiederholgenauigkeit hängt vom Roboter, der Vorrichtung, der Qualität der eingehenden Teile und den Schweißprozessparametern ab, die zusammenwirken.
Die Lücke zwischen diesen beiden Konzepten ist der Bereich, in dem die meisten Probleme auftreten. Ein Lieferant kann einen Roboter mit ausgezeichneter Pfadwiederholgenauigkeit haben, aber wenn die Vorrichtung verschlissen ist, die eingehenden Teile variieren oder die Schweißreihenfolge ungleichmäßigen thermischen Verzug einbringt, werden die fertigen Baugruppen nicht konsistent sein.
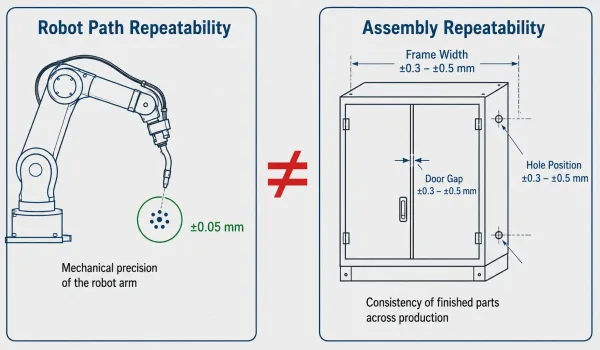
Ein direkter Vergleich, der zeigt, dass Roboter-Pfadwiederholgenauigkeit (mechanische Präzision des Arms) und Montagewiederholgenauigkeit (Konsistenz der fertig geschweißten Teile) zwei unterschiedliche Messgrößen mit unterschiedlichen Toleranzbereichen sind.
Für Blechbaugruppen – bei denen die Materialdicken typischerweise 0,5 mm bis 6 mm betragen und die Toleranzen für Biegewinkel und Lochpositionen oft ±0,2 bis ±0,5 mmliegen – hat die Passungsqualität vor dem Schweißen einen direkten und messbaren Einfluss auf die Endabmessungen der Baugruppe.
Konstruktionsvoraussetzungen für wiederholgenaues Roboterschweißen
Bevor ein Roboter eine Baugruppe wiederholt schweißen kann, muss die Bauteilkonstruktion dies ermöglichen. Bestimmte Konstruktionsentscheidungen machen das Roboterschweißen unkompliziert; andere bringen Variabilität ein, die schwer zu kontrollieren ist, unabhängig von der Investition in die Automatisierung.
Verbindungstyp und Zugänglichkeit. Roboterschweißen funktioniert am besten mit Blech-Überlappungsverbindungen, Kehlnähten und T-Verbindungen, die der Schweißbrenner aus einem konsistenten Winkel erreichen kann. Komplexe dreidimensionale Schweißpfade, Verbindungen in tiefen Aussparungen oder Schweißnähte, bei denen der Brenner um Hindernisse herumgreifen muss, erhöhen die Programmierkomplexität und verringern die Konsistenz der Schweißplatzierung. Bei der Konstruktionsprüfung lautet die zu stellende Frage: Kann der Brenner jede Schweißposition aus einer stabilen Position erreichen, ohne das Teil umzupositionieren?
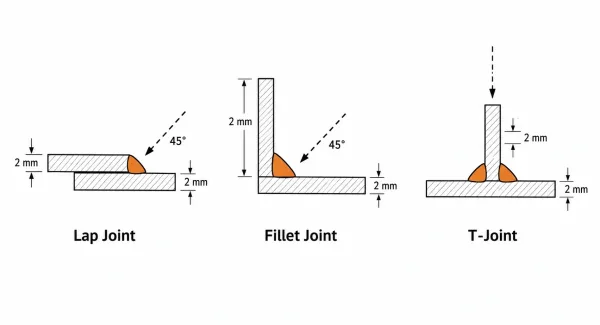
Drei gängige Verbindungstypen für das robotergestützte Blechschweißen – Überlappungsverbindung, Kehlnahtverbindung und T-Verbindung – im Querschnitt dargestellt mit angegebenen Anstellwinkeln des Schweißbrenners.
Passungstoleranz. Der Spalt zwischen den Teilen an der Fügestelle beeinflusst direkt die Schweißqualität und -konsistenz. Bei Blechbaugruppen kann ein Spalt von mehr als 0,5 mm an der Fügestelle zu ungleichmäßiger Einbrandtiefe, Porosität oder Durchbrand führen. Roboterschweißen ist weniger tolerant gegenüber Passungsspalten als manuelles Schweißen, da der Bediener den Lichtbogen nicht in Echtzeit anpassen kann, wie es ein erfahrener Schweißer kann. Teile mit engen Passungstoleranzen zu konstruieren — durch präzises Laserschneiden, kontrollierte Biegewinkel und ordnungsgemäße Verschachtelung — ist der erste Schritt zur Wiederholbarkeit.
Materialdickenkonsistenz. Schwankungen der Blechdicke beeinflussen den Wärmeeintragsbedarf und die Schweißeinbrandtiefe. Wenn eine Materialcharge bei einem Nennmaß von 2 mm von 1,9 mm bis 2,1 mm reicht, können die für 2 mm optimierten Schweißparameter möglicherweise keine konsistenten Ergebnisse über den gesamten Bereich liefern. Die Angabe der Dickentoleranz in Bestellungen — typischerweise gemäß ASTM A480 oder EN 10051— hilft, diese Variable zu kontrollieren.
Schweißnahtgleichmäßigkeit. Konstruktionen mit konsistenten Schweißlängen, ähnlichen Fügegeometrien über die Baugruppe hinweg und symmetrischen Schweißmustern sind einfacher zu spannen, zu programmieren und zu kontrollieren. Asymmetrische Konstruktionen oder Baugruppen mit einer Mischung aus sehr kurzen und sehr langen Schweißnähten am selben Teil können ungleichmäßige thermische Verformungen verursachen, die schwerer vorherzusagen und zu kontrollieren sind.
Vorrichtungen — Die Systemebene, die die Montagewiederholbarkeit bestimmt
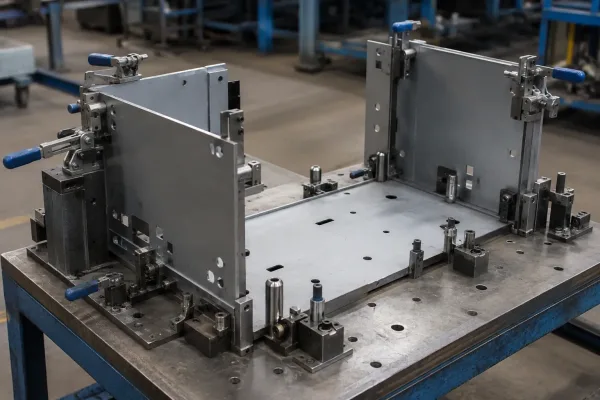
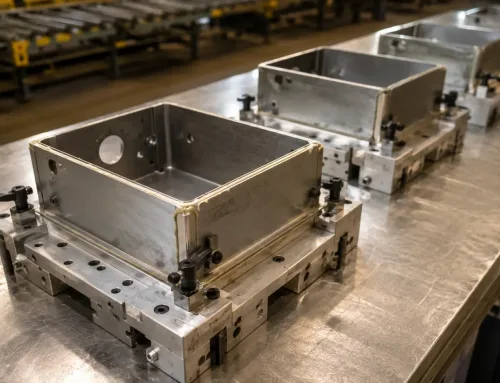
Eine dedizierte Schweißvorrichtung, die Blechschranktüren mithilfe von Positionierstiften und Bezugsflächen vor dem Roboterschweißen positioniert und spannt.
Wenn das Teiledesign die Bedingungen für Wiederholbarkeit festlegt, erzwingt die Vorrichtung diese. Eine Schweißvorrichtung hält die Blechkomponenten während des Roboterschweißens in der korrekten relativen Position. Ihre Präzision, ihr Zustand und ihr Design bestimmen direkt, ob die fertige Baugruppe die Maßanforderungen erfüllt.
Positionsgenauigkeit. Eine gut konstruierte Vorrichtung positioniert jede Komponente mithilfe von Bezugsflächen, Stiften und Spannern, die die Teile in allen relevanten Freiheitsgraden fixieren. Für einen typischen Blechschrank muss die Vorrichtung die Position jeder Platte relativ zur Basis innerhalb von ±0,1 bis ±0,2 mm kontrollieren, um konsistente Montagemaße nach dem Schweißen zu erreichen.
Spannkraft und Dünnwandverformung. Blechteile sind dünn und flexibel. Übermäßige Spannkraft kann das Teil vor dem Schweißen verformen; unzureichende Spannung ermöglicht es dem Teil, sich während des Schweißzyklus zu verschieben. Das richtige Gleichgewicht zu finden — insbesondere bei Materialien unter 2 mm Dicke — erfordert Erfahrung im Vorrichtungsdesign und oft iterative Anpassungen während des Erstmusterlaufs.
Vorrichtungsverschleiß über die Zeit. Vorrichtungen sind nicht dauerhaft. Positionierstifte verschleißen, Spannbacken komprimieren und Referenzflächen degradieren bei wiederholten Belastungszyklen. Für Nachbestellungen sollte ein Lieferant einen Wartungs- und Kalibrierungsplan für Schweißvorrichtungen haben. Ohne diesen, kann die 100. Baugruppe möglicherweise nicht mit der 1. übereinstimmen— nicht wegen des Roboters, sondern weil sich die Vorrichtung verschoben hat.
Dedizierte vs. flexible Vorrichtungen. Dedizierte Vorrichtungen werden für ein bestimmtes Teil gebaut und bieten die höchste Positionskonsistenz. Flexible oder modulare Vorrichtungen können für verschiedene Teilegeometrien angepasst werden, führen jedoch zu mehr Variabilität beim Rüsten. Für Hochvolumen-Blechproduktion, sind dedizierte Vorrichtungen der Standardansatz zur Aufrechterhaltung der Wiederholbarkeit.
Prozesskontrolle während der Produktion — Konsistenz über Chargen hinweg aufrechterhalten
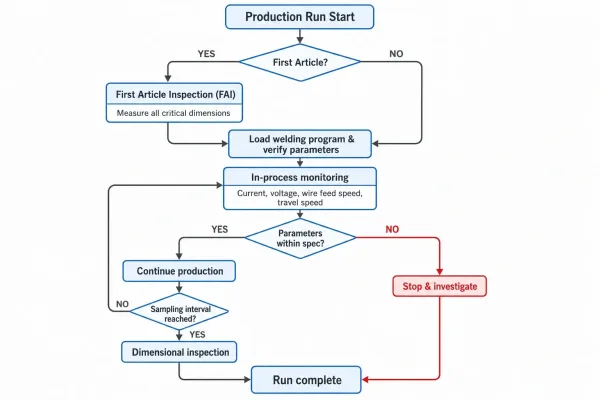
Ein Prozesskontroll-Workflow für die Roboterschweißproduktion, der die Abfolge von der Erstmusterprüfung über die kontinuierliche Parameterüberwachung bis hin zu periodischen Maßprüfungen zeigt.
Ein korrekt konstruiertes Teil, eine Präzisionsvorrichtung und ein programmierter Roboter bilden die Grundlage. Die Prozesskontrolle erhält sie aufrecht. Über einen Produktionslauf — und über Nachbestellungen hinweg — können mehrere Variablen driften und die Montagekonsistenz beeinträchtigen.
Erstmusterprüfung (FAI). Das Erstmuster ist der Referenzpunkt. Vor Beginn der Serienproduktion sollte die erste geschweißte Baugruppe gegen alle kritischen Maße geprüft werden: Lochpositionen, Rahmenrechtwinkligkeit, Spaltmaße, Ebenheit und Schweißnahterscheinungsbild. Dies bestätigt, dass Design, Vorrichtung und Schweißparameter ein akzeptables Ergebnis liefern. FAI sollte für jedes neue Teil und für jede Nachbestellung obligatorisch sein, bei der die Vorrichtung gewartet oder die Materialquelle geändert wurde.
In-Prozess-Überwachung. Moderne Roboterschweißsysteme können Schweißstrom, Spannung, Drahtvorschubgeschwindigkeit und Reisegeschwindigkeit für jede Schweißnaht protokollieren. Diese Parameter können überprüft werden, um zu bestätigen, dass der Prozess während des gesamten Produktionslaufs innerhalb der Spezifikation blieb. Für kritische Baugruppen, liefern diese Daten Produktionsrückverfolgbarkeit und Frühwarnung vor Drift.
Eingehende Materialschwankungen. Even within specification, material properties can vary between batches. A different heat of steel, a different coil of aluminum, or a sheet from a different supplier may behave slightly differently under the welding arc. Controlling this variable requires material traceability—mill test reports (MTR) linked to each production batch—and, for critical parts, weld procedure qualification on the actual incoming material.
Inspection frequency. For repeat production, dimensional inspection of every part is rarely practical. A sampling plan—check every Nth part, or inspect critical dimensions at the start and end of each shift—balances quality assurance with production efficiency. The sampling frequency should be based on the criticality of the dimensions and the historical consistency of the process.
So bewerten Sie die Wiederholbarkeit des Roboterschweißens eines Lieferanten
When sourcing welded sheet metal assemblies from a supplier with robotic welding capability, the following questions can help determine whether their process will deliver the consistency your product requires:
- Do you use dedicated fixtures for repeat production? Dedicated fixtures indicate a commitment to positional consistency. If the answer is “we adjust the fixture each time,” expect more variation.
- What is your first article inspection process? A structured FAI process—with documented dimensional results—is the minimum standard for confirming that the setup produces acceptable parts.
- Do you log welding parameters during production? Parameter logging enables traceability and early detection of process drift. Suppliers who cannot show you their welding logs may not be monitoring the process closely.
- How do you control incoming material quality? Material traceability through MTRs and thickness verification at incoming inspection are indicators of a controlled supply chain.
- What dimensional tolerances can you consistently hold on welded assemblies? A supplier who can quote specific tolerance ranges—based on their actual production data—is more reliable than one who says “we can hold whatever you need.”
These questions do not require the supplier to reveal proprietary process details. They are standard engineering checks that separate suppliers with genuine repeatability capability from those who have a robot but have not built the supporting system around it.
Wenn Roboterschweißen die Wiederholbarkeit nicht verbessert
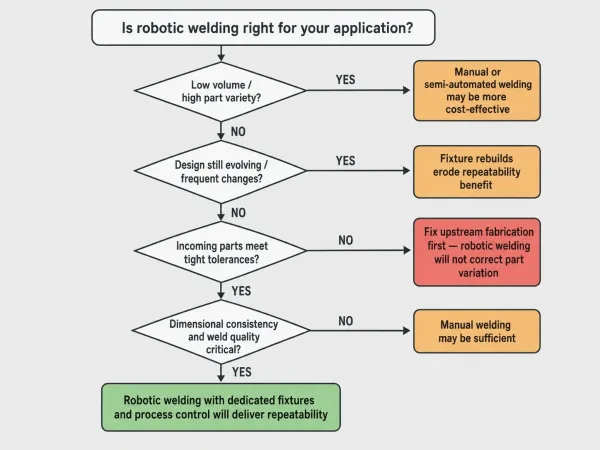
A decision flowchart guiding engineers through four key questions — volume, design stability, incoming part quality, and criticality — to determine whether robotic welding is the right approach for their sheet metal assembly.
Robotic welding is not the right answer for every situation. In some cases, the investment in automation does not translate into better assembly consistency:
Low volume with high part variety. If production involves small batches of many different assemblies, the time and cost of building and maintaining dedicated fixtures for each part may not be justified. Manual welding or semi-automated welding with simpler fixturing may deliver acceptable consistency at lower cost.
Frequent design changes. If the assembly design is still evolving—through prototyping, field testing, or customer feedback—the fixture will need to be modified or rebuilt with each change. This erodes the repeatability benefit and increases cost.
Poor incoming part quality. If the upstream processes—laser cutting, bending, stamping—produce parts with large dimensional variation, robotic welding will not correct the problem. It will reproduce it consistently. Fixing the upstream process should come before investing in welding automation.
Non-critical weld aesthetics or strength. For assemblies where weld appearance and precise dimensional control are not critical—such as internal structural brackets that are never visible—the consistency advantage of robotic welding may not justify the setup cost.
In these scenarios, the most practical path to consistency may be improving the manual welding process, investing in better upstream fabrication, or using semi-automated welding fixtures that provide some of the positioning benefits without the full automation investment.
FAQ
If you are evaluating robotic welding for a sheet metal assembly and want to understand whether your part design and tolerances are a good fit for automated welding, our engineering team can review your drawings and provide a DFM assessment focused on weldability and assembly consistency. Upload your drawings for a review →